Корзина
Ваша корзина пуста!
Это никогда не поздно исправить :)


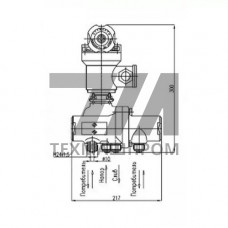
Манипулятор 4-х ходовой 587-35.4498-33 (ИTШЛ.49462101-33) — распределительное устройство пневматических систем управления, предназначенное для реверса потока рабочей среды в двух независимых линиях. Изделие сочетает электромагнитное дистанционное управление с дублирующим ручным механизмом, что обеспечивает работоспособность пневмосистемы при обесточивании цепи управления или выходе из строя соленоидной катушки.
Конструктивно манипулятор выполнен в литом корпусе с четырьмя присоединительными отверстиями: два рабочих выхода, линия подачи и линия сброса. Переключение золотника осуществляется электромагнитным приводом постоянного тока с ручным дублером, который позволяет переводить распределитель в требуемое положение без подачи напряжения. Уплотнения золотниковой пары рассчитаны на работу с осушенным и очищенным сжатым воздухом класса загрязнения не ниже 2 по ГОСТ 17433.
Манипулятор 587-35.4498-33 (ИTШЛ.49462101-33) рассчитан на номинальное давление до 0,63 МПа, что соответствует стандартным пневмомагистралям промышленного оборудования. Управляющее напряжение электромагнитов — 24 В постоянного тока, потребляемая мощность одной катушки не превышает 12 Вт. Время срабатывания при номинальном давлении — не более 0,15 с.
| Параметр | Значение | Ед. изм. | Примечание | Условия |
|---|---|---|---|---|
| Рабочее давление | 0,1–0,63 | МПа | номинальное — 0,63 | сжатый воздух |
| Напряжение управления | 24 | В | постоянный ток | электромагнит |
| Условный проход | 10 | мм | все линии | резьба G1/4 |
| Температура среды | –30…+60 | C | окружающая среда | без конденсата |
| Время срабатывания | 0,15 | с | не более | при 0,63 МПа |
Четырехходовая схема манипулятора обеспечивает попеременную подачу давления в один из рабочих выходов при одновременном соединении второго с атмосферой. Это позволяет управлять двухсторонними пневмоцилиндрами, поворотными приводами и другими исполнительными механизмами с реверсивным движением. Ручное управление реализовано через поворотный рычаг, механически связанный с золотником; при срабатывании электромагнита ручной привод блокируется.
Корпус манипулятора 587-35.4498-33 (ИTШЛ.49462101-33) изготовлен из алюминиевого сплава с анодированием рабочих поверхностей, что обеспечивает коррозионную стойкость в условиях повышенной влажности и перепадов температур. Золотник и гильза выполнены из закаленной стали с последующей доводкой до шероховатости Ra 0,2, что гарантирует герметичность перекрытия при давлении до 0,63 МПа.
Манипулятор 587-35.4498-33 (ИTШЛ.49462101-33) применяется в пневматических системах управления технологическим оборудованием, где требуется дистанционное переключение с возможностью ручного резервирования:
Благодаря комбинированному управлению манипулятор 587-35.4498-33 (ИTШЛ.49462101-33) востребован в системах аварийной остановки и пожаротушения, где надежность срабатывания не должна зависеть от наличия электропитания. Ручной дублер позволяет оператору вручную перевести исполнительный механизм в безопасное положение при отказе автоматики.
Изделие сохраняет работоспособность при температуре окружающей среды от –30 до +60 C и относительной влажности до 95 % при 35 C. Степень защиты оболочки электромагнитов — IP54, что допускает установку в производственных помещениях без дополнительных кожухов. Рабочая среда — сжатый воздух по ГОСТ 17433, не содержащий твердых частиц крупнее 10 мкм и влаги в капельном состоянии.
Монтаж манипулятора 587-35.4498-33 (ИTШЛ.49462101-33) выполняется на пневмопанели или непосредственно на корпусе исполнительного механизма. Присоединение трубопроводов — резьбовое G1/4, что унифицирует установку с большинством стандартных пневмоарматур. Рекомендуемый момент затяжки резьбовых соединений — 15–20 Нм.
Наличие ручного дублера, механически связанного с золотником, позволяет переключать распределитель без подачи напряжения на электромагнит. Это критично для систем аварийного управления и пусконаладочных работ.
Управление осуществляется постоянным током 24 В. Потребляемая мощность одной катушки — не более 12 Вт, что позволяет подключать манипулятор к стандартным контроллерам и релейным выходам.
Да, четырехходовая схема обеспечивает попеременную подачу давления в рабочие полости цилиндра со сбросом противоположной линии в атмосферу. Это штатный режим работы манипулятора.
Рекомендуется осушка и фильтрация воздуха до класса загрязнения 2 по ГОСТ 17433. Наличие конденсата и твердых частиц свыше 10 мкм сокращает ресурс золотниковой пары.