Корзина
Ваша корзина пуста!
Это никогда не поздно исправить :)


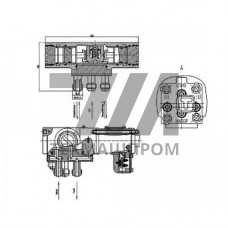
Манипулятор 587-35.8971-01 (ИПЛT.49462106-01) — четырехходовой штуцерный распределитель с двухпозиционным исполнением, оснащенный комбинированной системой управления: электромагнитной дистанционной и ручной дублирующей. Устройство применяется в пневматических системах управления для реверсирования потока рабочей среды в магистралях с условным проходом до 10 мм. Корпусное исполнение со штуцерными присоединениями обеспечивает монтаж на трубопроводах малого диаметра без применения фланцевых переходников.
Конструктивно манипулятор выполнен по схеме 4/2 — четыре рабочие линии и два фиксированных положения золотника. В каждой позиции обеспечивается попарная коммутация каналов: питающая магистраль соединяется с одним из рабочих выводов, тогда как второй рабочий вывод соединяется с атмосферным сбросом. Такая схема характерна для управления двухсторонними пневмоцилиндрами и мембранными приводами, требующими знакопеременной подачи давления.
Переключение золотника осуществляется электромагнитным приводом постоянного тока с напряжением катушки 24 В. При подаче управляющего сигнала якорь электромагнита перемещает золотник в рабочую позицию; после снятия сигнала возвратная пружина обеспечивает обратный ход. Ручное управление реализовано через механический толкатель с фиксацией, что позволяет эксплуатировать распределитель при обесточенной цепи управления — в режиме наладки, при пусконаладочных работах или аварийной остановке автоматизированной линии.
Уплотнение золотниковой пары выполнено по металлополимерной схеме, обеспечивающей герметичность перекрытия при давлении рабочей среды до 0,63 МПа. Присоединительные отверстия имеют трубную резьбу G1/4 или коническую резьбу К1/4 в зависимости от исполнения, что унифицирует монтаж с пневмоарматурой отечественного и импортного производства.
| Параметр | Значение | Единица измерения | Примечание | Условия |
|---|---|---|---|---|
| Рабочее давление | 0,1–0,63 | МПа | сжатый воздух | без масляного тумана |
| Условный проход | 10 | мм | — | — |
| Напряжение катушки | 24 | В | постоянный ток | — |
| Потребляемая мощность | 8 | Вт | при номинале | — |
| Температура среды | 5–60 | C | — | — |
| Время срабатывания | 0,05–0,15 | с | зависит от нагрузки | — |
Манипулятор 587-35.8971-01 востребован в пневматических системах управления технологическим оборудованием, где требуется коммутация рабочих полостей исполнительных механизмов:
Наличие ручного дублера делает распределитель пригодным для работы в системах с резервированием управления, где электромагнитная часть может быть отключена при техническом обслуживании или в условиях отсутствия электропитания. Компактные габариты и штуцерное присоединение позволяют размещать манипулятор непосредственно на корпусе пневмоаппарата или в ограниченном пространстве станочных узлов.
Рабочая среда — сжатый воздух, очищенный от механических примесей и влаги. Рекомендуемая степень фильтрации — не грубее 40 мкм. Для стабильной работы электромагнитного привода необходимо обеспечить стабилизированное питание постоянного тока без пульсаций, превышающих 5 % от номинального напряжения. Монтаж распределителя выполняется в любом положении, однако при вертикальной установке следует учитывать направление действия возвратной пружины для гарантированного срабатывания при пониженном давлении.
Ресурс устройства определяется количеством циклов переключения и при соблюдении регламентных требований к чистоте рабочей среды составляет не менее 1,5 млн циклов. Замена уплотнительных элементов золотниковой пары выполняется без демонтажа корпуса из магистрали, что сокращает время простоя оборудования при плановом техническом обслуживании.
Устройство сочетает электромагнитное дистанционное управление с ручным дублирующим механизмом, что позволяет переключать золотник принудительно без подачи напряжения на катушку. Это расширяет функциональность в режимах наладки и аварийной остановки.
Катушка электромагнита рассчитана на постоянный ток напряжением 24 В. Потребляемая мощность при номинальном напряжении составляет 8 Вт, что позволяет подключать распределитель к стандартным источникам питания промышленной автоматики.
Да, схема 4/2 обеспечивает попеременную подачу давления в рабочие полости цилиндра и сброс отработанного воздуха в атмосферу. При этом реверсирование штока происходит при каждом переключении золотника.
Рабочая среда должна быть очищена от механических частиц размером более 40 мкм и осушена до точки росы не выше 10 C при рабочем давлении. Наличие масляного тумана в воздухе не требуется, но допускается при использовании смазываемых пневмоэлементов.