


Корзина
Ваша корзина пуста!
Это никогда не поздно исправить :)


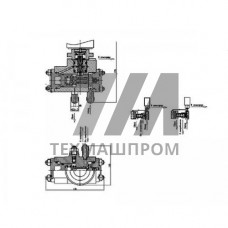
Манипулятор электропневматический 2-х позиционный 587-35.3019-01 (ИПЛT.49461105-01) — исполнительный механизм дискретного действия, предназначенный для управления запорно-регулирующей арматурой в системах автоматического управления технологическими процессами. Устройство обеспечивает перевод рабочего органа в одно из двух фиксированных положений («открыто»/«закрыто») по управляющему сигналу от пневматического или электрического контроллера.
Конструктивно манипулятор представляет собой пневматический привод с электропневматическим позиционером, обеспечивающим преобразование электрического управляющего сигнала в пневматическое давление на мембрану или поршень исполнительного механизма. Корпусные элементы выполнены из алюминиевого сплава с защитным покрытием, что обеспечивает устойчивость к коррозии в условиях повышенной влажности и агрессивных сред. Уплотнительные элементы — из маслобензостойкой резины, сохраняющей герметичность в диапазоне рабочих температур.
Манипулятор 587-35.3019-01 рассчитан на работу в пневматических сетях с давлением сжатого воздуха от 0,4 до 0,6 МПа. Управляющий электрический сигнал — стандартный токовый 4–20 мА или дискретный 24 В DC. Время полного хода штока — не более 5 секунд при номинальном давлении. Устройство сохраняет работоспособность при температуре окружающей среды от –30 до +60 C.
| Параметр | Значение | Единица измерения | Условия | Примечание |
|---|---|---|---|---|
| Давление питания | 0,4–0,6 | МПа | сжатый воздух | класс загрязнения 3 |
| Управляющий сигнал | 4–20 | мА | токовый | или 24 В DC |
| Время хода | 5 | с | полный ход | при 0,5 МПа |
| Температура среды | –30…+60 | C | окружающая | без обогрева |
| Степень защиты | IP54 | — | по ГОСТ 14254 | пылевлагозащита |
Отличительной чертой манипулятора 587-35.3019-01 является встроенный электропневматический преобразователь с обратной связью по положению штока. Система позиционирования обеспечивает точность установки рабочего органа в конечных положениях без промежуточных остановок, что исключает гидроудары в трубопроводах при переключении потоков. Возвратная пружина в случае пропадания давления или электрического сигнала переводит механизм в безопасное положение, определяемое схемой конкретного технологического узла.
Присоединительные размеры и тип кронштейна соответствуют отраслевым стандартам на исполнительные механизмы, что позволяет интегрировать манипулятор в существующие системы автоматизации без доработки посадочных мест. Подключение пневмолиний — через резьбовые штуцеры G1/4, электрических цепей — через клеммную колодку с защитой от переполюсовки.
Двухпозиционные электропневматические манипуляторы данного типа востребованы в системах дискретного управления, где требуется надежное переключение потоков рабочих сред:
Манипулятор 587-35.3019-01 (ИПЛT.49461105-01) применяется в составе автоматизированных систем управления технологическими процессами (АСУ ТП) как альтернатива электромагнитным клапанам в случаях, когда требуется повышенное усилие на штоке и возможность ручного дублирования управления. Устройство рассчитано на длительный межремонтный период и не требует специального обслуживания, кроме периодической проверки герметичности пневмолиний и состояния уплотнений.
Встроенный электропневматический преобразователь с обратной связью обеспечивает точное позиционирование штока в конечных положениях и возможность управления от электрических контроллеров без дополнительных пневматических пилотов.
Рабочий диапазон давления питания составляет 0,4–0,6 МПа. При давлении ниже 0,4 МПа возможно неполное срабатывание механизма, выше 0,6 МПа — ускоренный износ уплотнений.
Возвратная пружина переводит манипулятор в исходное положение, определяемое схемой конкретного узла. Это обеспечивает безопасное состояние технологического процесса при аварийных ситуациях.
Да, конструкция предусматривает ручной дублер для перестановки штока при отсутствии давления. Усилие ручного управления не превышает 150 Н при полном ходе.